


Siamo lieti di annunciare che SALVO, un software open-source per l’astrazione delle chiamate di funzione specifiche dei middleware di data logging, è stato rilasciato. SALVO è ora disponibile pubblicamente per la community open-source.
Inoltre, in Aitronik siamo impegnati a fornire servizi di robotizzazione che migliorano la sicurezza e aumentano l’efficienza delle operazioni che coinvolgono veicoli. In aggiunta, sviluppiamo software personalizzati di alta qualità e offriamo servizi di integrazione. Questi servizi trasformano le macchine in veicoli autonomi nei settori aereo, terrestre e marino.
Sei uno sviluppatore software che utilizza diversi middleware di comunicazione (es. ROS e ROS2)? Hai porzioni di codice consolidate da integrare su macchine diverse, ciascuna con un sistema di comunicazione differente? Ora, con SALVO rilasciato pubblicamente, puoi lavorare in modo fluido e senza interruzioni.
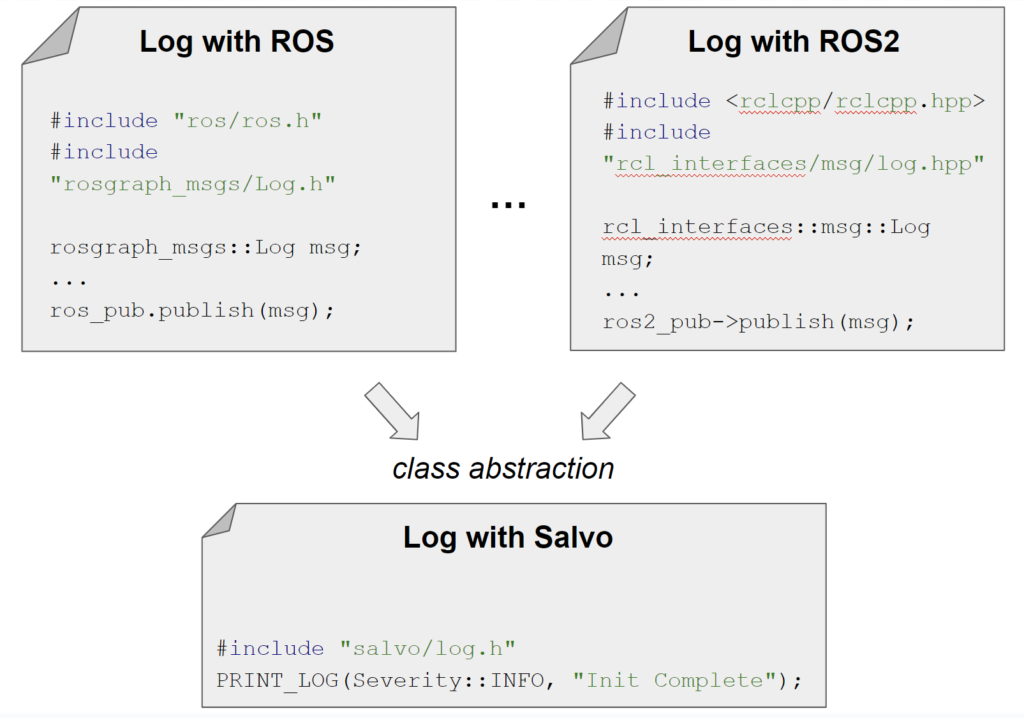
| ROS | ROS2 | ZEROMQ |
| #include “ros/ros.h” #include “rosgraph_msgs/Log.h” rosgraph_msgs::Log msg; … ros_pub.publish(msg); | #include #include “rcl_interfaces/msg/log.hpp” rcl_interfaces::msg::Log msg; … ros2_pub->publish(msg); | #include zmq::message_t msg(…); … zmq_pub.send(msg); |
In questi casi, potresti esserti trovato frustrato nel dover:
Riscrivere l’applicazione ogni volta che cambia il middleware.
Ad esempio, se hai una classe filter.cpp e vuoi registrare un log, normalmente servono due versioni diverse dello stesso codice solo per stampare i log con ROS o ROS2.
Mantenere un ramo (branch) separato per ogni middleware utilizzato, con la conseguente necessità di correggere i bug su tutti i rami.
Svuotare frequentemente la tua cartella di lavoro, poiché si riempie rapidamente di file generati ad ogni esecuzione.
SALVO nasce dall’esigenza di creare un layer di astrazione per il software che incorpora chiamate di data logging nel passaggio tra middleware come ROS, ROS2 e ZeroMQ. Idealmente, funziona con qualsiasi sistema di comunicazione. SALVO è stato rilasciato pubblicamente proprio per questo scopo.
Dopo averlo rilasciato, testato e sperimentato internamente, abbiamo deciso di rendere SALVO open-source. SALVO è uno strumento progettato per gli sviluppatori che desiderano:
- Innanzitutto, disporre di un semplice livello di astrazione per usare classi generiche nelle proprie applicazioni senza modificare il codice per ogni middleware. Questo garantisce la portabilità tra sistemi diversi.
- Inoltre, evitare la creazione di branch separati per la gestione del logging, semplificando lo sviluppo.
- Infine, SALVO consente la generazione di un file rotativo unico, eliminando la necessità di accumulare migliaia di file nella cartella di progetto.
Inoltre, SALVO permette l’integrazione di livelli di log personalizzati. Il rilascio pubblico consente di salvare i log in file e di utilizzare un’interfaccia grafica chiamata GUARDO per visualizzare e filtrare i nodi.
Attualmente SALVO è rilasciato con compatibilità ROS2. (I middleware ROS e ZMQ saranno presto disponibili.) È espandibile a qualsiasi sistema di comunicazione.
Abbiamo rilasciato SALVO per permetterti di sperimentare:
- Maggiore produttività: unificando le pratiche di logging, SALVO riduce i tempi di sviluppo. Niente più cambi di contesto tra diversi ambienti middleware.
- Contributo della community: SALVO è open-source. Incoraggiamo la community a segnalare problemi, contribuire al miglioramento e collaborare per favorirne l’adozione.
- Pronto per il futuro: con l’evoluzione dei middleware, SALVO si adatta. Ci impegniamo a mantenerlo aggiornato secondo gli standard e le tecnologie più recenti.
Con SALVO, la manutenzione del codice e il suo riutilizzo sono garantiti, permettendoti di risparmiare tempo di sviluppo. È per questo che siamo entusiasti del rilascio pubblico di SALVO, ora disponibile per tutta la community.
Quale middleware vorresti che fosse supportato da SALVO?
Non aspettare oltre, scarica gratuitamente SALVO e facci sapere cosa ne pensi!

